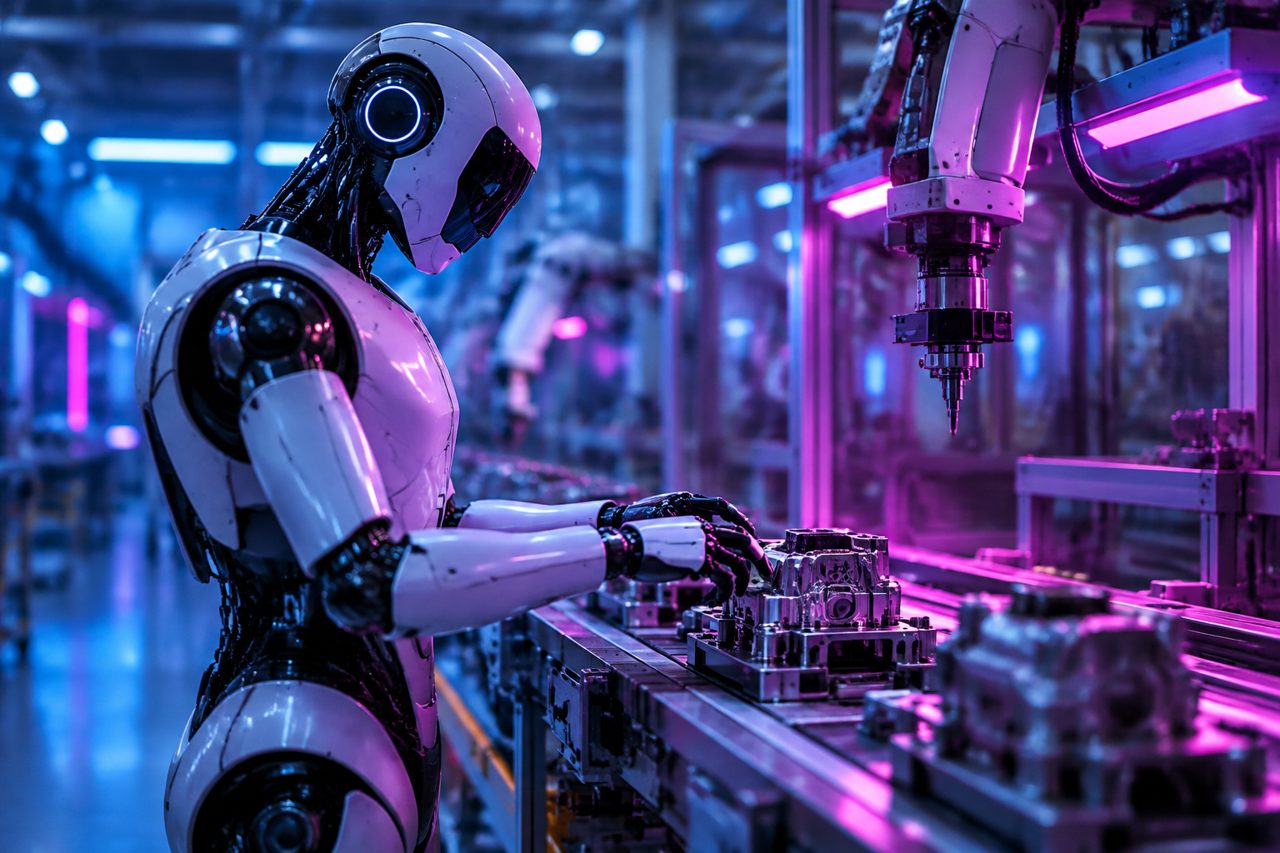
Le robot avance, saisit une caisse, pivote et la dépose au bon endroit. La vidéo dure trente secondes ; les commentaires annoncent déjà la fin du travail pénible. Dans une usine, pourtant, l’épreuve commence après ce plan réussi : refaire le geste toute la journée, absorber les imprévus, ne blesser personne et éviter qu’un technicien doive constamment intervenir. À l’horizon de septembre 2026, le véritable enjeu des humanoïdes n’est donc pas leur ressemblance avec nous. C’est leur capacité à devenir des équipements sur lesquels une équipe de production peut compter.
Cette analyse s’appuie sur les événements et tendances documentés jusqu’en décembre 2025. Les perspectives évoquées pour septembre 2026 sont des projections, et non le récit de déploiements ultérieurs vérifiés.
Du plateau de tournage au poste de travail
L’intérêt industriel n’a rien d’imaginaire. BMW a testé des robots de Figure dans son usine américaine de Spartanburg. Mercedes-Benz a annoncé des essais avec les humanoïdes d’Apptronik. Dans la logistique, GXO et Agility Robotics ont annoncé en 2024 un accord commercial pour déployer Digit, après une phase pilote. Ces initiatives montrent que des entreprises veulent éprouver la technologie sur des tâches concrètes. Elles ne prouvent pas, à elles seules, qu’une généralisation serait déjà rentable.
Car les mots comptent. Un essai encadré, un pilote payé et un poste intégré à la production correspondent à des niveaux de maturité différents. Le premier explore une possibilité ; le deuxième évalue un service ; le troisième engage la continuité d’une activité. Une annonce de partenariat ne dit pas combien d’heures le robot travaille réellement, ni combien de personnes l’aident à réussir.
La forme humaine possède néanmoins un argument solide : les bâtiments, les passages et les contenants ont souvent été conçus pour des humains. Un robot doté de bras et de jambes pourrait s’y adapter sans reconstruction complète. Mais ressembler à un opérateur ne signifie pas pouvoir reprendre son poste. L’équilibre, la préhension et la perception ajoutent autant de problèmes à résoudre.
La disponibilité, première vérité du terrain
Le premier indicateur sérieux est le temps de fonctionnement utile. Un humanoïde peut rester allumé huit heures et ne produire que pendant une fraction de cette durée. Recharge, changement de batterie, recalibrage, attente d’instructions, défaut de préhension ou redémarrage logiciel : chaque interruption réduit sa contribution. L’autonomie énergétique annoncée ne doit donc pas être confondue avec la disponibilité du poste.
Il faut ensuite regarder la répétition des pannes et leur durée. Un incident rare mais long peut désorganiser un atelier ; une succession de petits blocages peut monopoliser un superviseur. L’industriel cherchera notamment à connaître le temps moyen entre défaillances et le temps moyen de remise en service, en précisant ce qui entre dans chaque calcul.
Les moyennes, toutefois, ne suffisent pas. Le robot tient-il aussi en fin de journée, lorsque ses composants chauffent ? Après plusieurs semaines d’usure ? Avec un emballage déformé ou un éclairage différent ? Une fiabilité industrielle se mesure sur la durée et dans la diversité des situations, pas sur une compilation des meilleures prises.
La cadence : réussir ne suffit pas, il faut suivre
Dans une vidéo, un geste lent paraît parfois rassurant. Sur une ligne, il peut créer un goulot d’étranglement. Le robot doit respecter le rythme demandé tout en préservant la qualité : prendre la bonne pièce, la présenter correctement, ne pas l’endommager et confirmer l’opération au système de production. Accélérer un mouvement n’a aucun intérêt si cela multiplie les erreurs.
Le bon indicateur n’est donc pas seulement le nombre de cycles exécutés, mais celui des cycles conformes par heure. Il faut aussi examiner leur variabilité. Une opération réalisée généralement en vingt secondes, mais parfois en deux minutes, peut être plus difficile à intégrer qu’un processus légèrement plus lent et parfaitement prévisible. Les chiffres d’un essai n’ont de sens qu’avec leur protocole.
La comparaison doit enfin être équitable. Sur un transfert répétitif entre deux points fixes, un convoyeur ou un bras industriel peut rester plus simple et moins coûteux. L’humanoïde devient intéressant si sa mobilité et sa polyvalence évitent plusieurs équipements spécialisés, ou rendent automatisable une tâche jusqu’ici trop variable. Cette valeur doit être démontrée, poste par poste.
La sécurité ne se résume pas à marcher doucement
Un humanoïde apporte un risque particulier : il peut tomber. À celui-ci s’ajoutent les collisions, le pincement entre ses articulations et l’environnement, ou la chute d’une charge. Sa silhouette familière peut même favoriser une confiance excessive. Un opérateur ne devrait jamais devoir deviner si le robot l’a vu ou s’il va changer de direction.
L’évaluation doit porter sur l’application complète : robot, outil, objet transporté, circulation et interactions humaines. Les référentiels de sécurité des robots industriels constituent des points d’appui, mais leur application demande une analyse adaptée. Un arrêt d’urgence ne suffit pas : il faut notamment vérifier ce que devient l’équilibre du robot lorsqu’un mouvement est interrompu.
La prudence a aussi un coût opérationnel. Si une présence humaine déclenche sans cesse un ralentissement, la cadence réelle chute. Si le robot doit rester derrière une barrière, une partie de la promesse de coopération disparaît. La sécurité n’est pas un obstacle extérieur à la performance : elle en définit les conditions acceptables.
Compter les humains derrière l’autonomie
Le critère le moins visible est souvent le plus révélateur : combien d’interventions faut-il pour maintenir le robot au travail ? Elles peuvent prendre la forme d’une téléopération, d’une validation à distance, d’un repositionnement d’objet ou d’une remise à zéro. Ces aides sont légitimes pendant l’apprentissage. Elles deviennent problématiques lorsqu’elles disparaissent du bilan économique ou du discours commercial.
Un acheteur devrait demander un relevé simple :
- La part des opérations terminées sans assistance.
- Le nombre d’interventions par heure et leur durée.
- La nature de l’aide : conseil, commande distante ou déplacement physique.
- Le nombre de robots qu’une personne supervise réellement en conditions normales.
Cette transparence permet de distinguer autonomie et travail déplacé. Un robot qui exige une surveillance presque continue n’élimine pas nécessairement une charge : il la transforme. À l’inverse, une aide occasionnelle, mutualisée entre plusieurs machines, peut constituer un compromis viable. L’enjeu n’est pas une autonomie absolue, mais un service prévisible dont toutes les ressources sont comptées.
Le prix du robot n’est que le début
Au coût d’achat ou de location s’ajoutent l’intégration, la maintenance, les pièces, l’énergie, la connectivité, la formation et les arrêts. Il faut aussi organiser les mises à jour : améliorer une capacité ne doit pas dégrader un comportement déjà validé. Le coût pertinent est celui d’une opération conforme, réalisée dans les délais et en sécurité, sur une période représentative.
Et maintenant ? Pour septembre 2026 et au-delà, le scénario le plus plausible est une progression par tâches étroites, dans des environnements préparés, plutôt qu’une arrivée massive de collègues mécaniques universels. Les preuves décisives seront des bilans d’exploitation comparables, incluant les échecs et l’assistance humaine. Le jour où un responsable d’atelier pourra prévoir la production d’un humanoïde aussi sereinement que celle d’un autre équipement, la technologie aura franchi un cap autrement plus important qu’un million de vues.


